드론이 정해진 구역을 벗어나거나, 제어를 잃거나, 오토파일럿이 멈췄을 때 비행을 강제로 끝내는 장치를 **비행 종료 시스템(FTS, Flight Termination System)**이라고 합니다. 모터 전원을 끊고 낙하산을 펴서, 사고가 나더라도 정해진 구역 안에서 느리게 떨어지게 하는 것이 목적입니다. 소형 드론용 낙하산에는 ASTM F3322 같은 공개 표준이 있고, 사람 위나 가시권 밖 비행을 승인받을 때 이런 장치를 요구하거나 권장하는 경우가 있습니다.
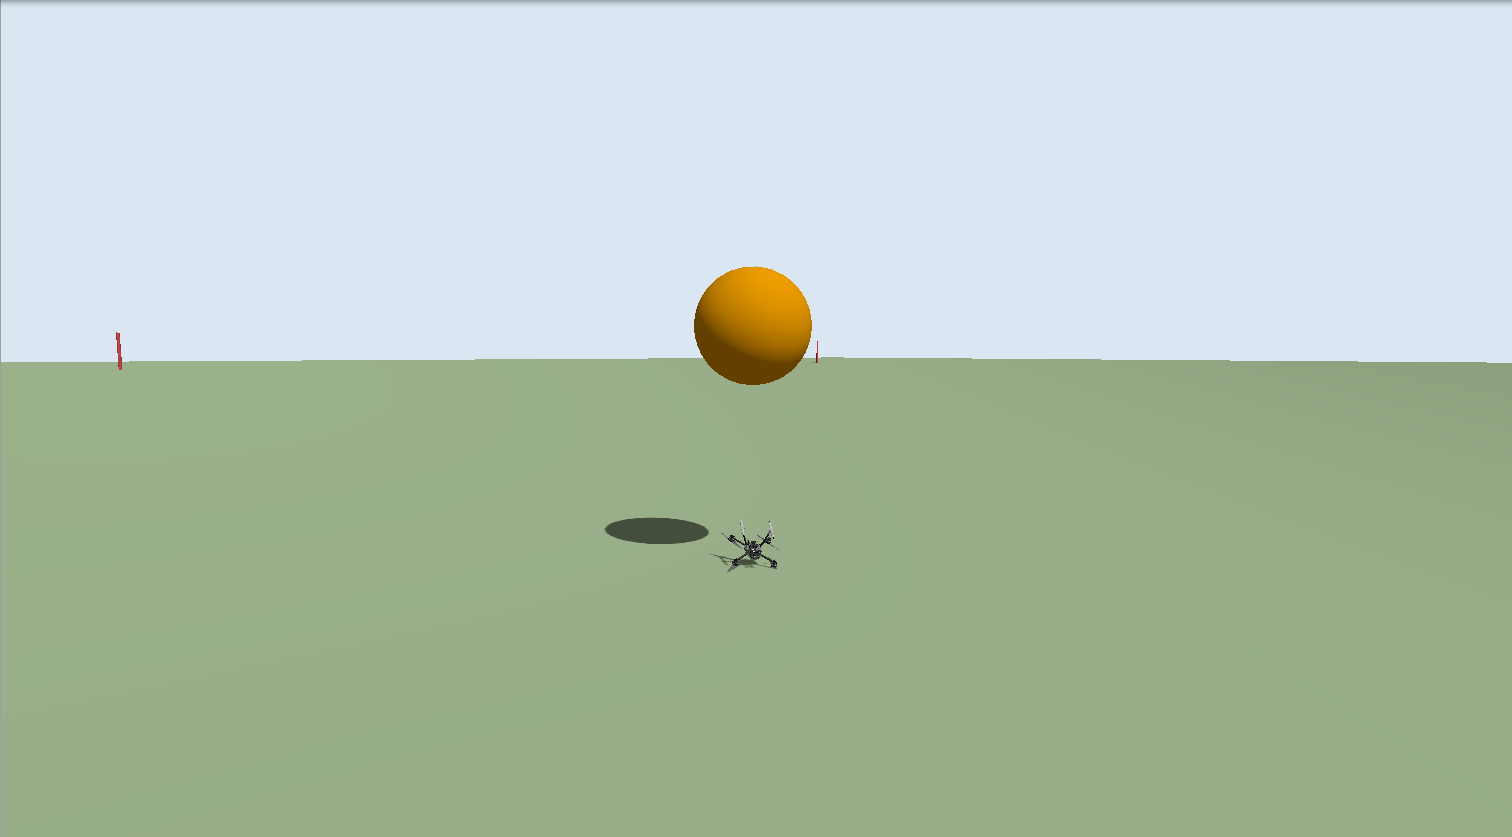
이번 글에서는 FTS를 하드웨어 없이 만들고 시험했습니다.
- FTS: Zephyr 4.4.2 펌웨어,
native_sim(PC에서 실행되는 Zephyr 보드) - 드론: PX4 SITL이 조종하는 x500 쿼드콥터, Gazebo 8 시뮬레이션
- 지상국과 시험 자동화: ROS 2 Humble
결론부터 말하면, 일곱 가지 고장 상황에서 모두 올바른 원인으로 종료했고, 릴레이는 판단 즉시, 낙하산은 0.3초 뒤에 동작했으며, 모두 초속 약 5 m로 내려와 착지했습니다. 종료하면 안 되는 세 가지 상황에서는 한 번도 종료하지 않았습니다.
구성
| 역할 | 구현 |
|---|---|
| FTS | Zephyr 펌웨어 (native_sim), 판단 로직은 순수 C |
| 기체, 센서, 모터, 낙하산 | Gazebo 8, x500 모델 복사본 + 낙하산 플러그인(C++) |
| 오토파일럿 | PX4 v1.15.4 SITL |
| 배선과 릴레이 | I/O 브리지 (C++, Gazebo transport) |
| 지상국, 시나리오 실행 | ROS 2 Humble (Python) |
FTS와 바깥 세계는 시리얼 링크 두 개로만 연결됩니다. 링크 1로 센서 값과 오토파일럿 heartbeat가 들어오고 릴레이·낙하산 명령이 나갑니다. 링크 2는 지상국 무선 링크 역할입니다. 둘 다 PTY(가상 시리얼)이고, 프레임 형식은 CRC-16이 붙은 작은 바이너리 프레임입니다. 실제 기체로 옮기면 브리지와 Gazebo가 빠지고 그 자리에 UART, 센서, 릴레이가 들어갑니다.
가장 중요한 원칙: FTS는 오토파일럿을 믿지 않는다
FTS가 필요한 순간은 대개 오토파일럿이 잘못된 순간입니다. 오토파일럿의 위치 추정이 틀렸거나, 소프트웨어가 멈췄거나, 설정이 잘못된 경우입니다. 그래서 FTS가 오토파일럿의 판단에 기대면 의미가 없습니다.
- 자체 센서. FTS는 PX4와 별도의 IMU, GNSS, 기압계를 씁니다. 모델에 FTS 전용 센서 보드를 따로 달았습니다.
- 오토파일럿은 밖에서만 본다. PX4에서 받는 것은 살아 있다는 신호(MAVLink heartbeat, 10 Hz)뿐입니다. PX4의 위치나 상태는 읽지 않습니다.
- 출력은 오토파일럿보다 아래에. 모터 명령은 PX4에서 나와 릴레이(브리지의 게이트)를 거쳐 모터로 갑니다. 릴레이가 열리면 PX4가 무엇을 명령하든 모터는 멈춥니다.
- FTS 경로에 ROS 2는 없다. ROS 2는 지상국과 시험 자동화에만 씁니다.
종료 조건
종료 판단은 FTS가 ARMED 상태일 때만 합니다. 지상에서 다루는 동안(SAFE)에는 무슨 일이 있어도 종료하지 않고, 지상국의 ARM 명령은 GNSS 고정이 있고 기체가 구역 안에 있을 때만 받아들입니다. 한 번 종료하면 재시작 전까지 풀리지 않습니다.
| 조건 | 판단 근거 | 기준 |
|---|---|---|
| 지오펜스 이탈 | FTS GNSS | 구역 밖에 0.5초 넘게 있음 |
| 고도 상한 | FTS 기압계, GNSS | 상한 위에 0.5초 넘게 있음 |
| 제어 상실 | FTS IMU | 기울기 60° 또는 회전 300°/s 초과가 0.5초 넘게 |
| 오토파일럿 정지 | heartbeat (10 Hz) | 1.0초 넘게 없음 |
| 지상국 링크 상실 | 링크 2 | 5초 넘게 올바른 프레임 없음 |
| GNSS 고정 상실 | FTS GNSS | 3D 고정이 1.0초 넘게 없음 |
| 수동 종료 | 링크 2 | TERMINATE_ARM 후 3초 안에 TERMINATE |
대부분의 조건에 확인 시간을 둔 것은 오경보 때문입니다. GNSS 한 샘플이 튀거나 heartbeat 하나가 늦게 온다고 비행을 끝내면, FTS 자체가 사고 원인이 됩니다. 반대로 확인 시간이 길면 종료가 늦어집니다. 이 균형이 뒤에서 볼 “펜스 밖 22 m"로 이어집니다.
종료 순서는 릴레이를 먼저 열고, 0.3초 뒤에 낙하산입니다. 프로펠러가 돌고 있을 때 낙하산을 펴면 줄이 감길 수 있어서, 회전이 줄어들 시간을 둡니다.
소프트웨어 구조와 테스트
판단 로직은 하드웨어에 의존하지 않는 순수 C 모듈이고, 호스트에서 먼저 테스트했습니다(TDD). 펌웨어는 시리얼 링크에서 프레임을 받아 이 로직에 넘기는 얇은 층입니다.
common/: 프레임 인코딩, CRC-16, 스트리밍 파서. FTS, 브리지, 지상국(Python 구현)이 같은 형식을 씁니다.fts/src/logic/: 상태 머신과 종료 조건(fts.c), 지오펜스 다각형 판정(geo.c), 자체 점검(pbit.c), 링크 처리(app.c)
모든 시간은 시뮬레이션 시간입니다. 센서 프레임마다 Gazebo 시간이 붙어 오고, FTS는 IMU 프레임(100 Hz)이 올 때마다 조건을 검사합니다. 그래서 PC가 느려 시뮬레이션이 실시간보다 늦게 돌아도 측정값은 흔들리지 않습니다.
종료 판단 부분은 이렇습니다. 조건마다 “얼마나 오래 계속되었는가"를 따로 추적하고, 확인 시간을 넘으면 종료합니다.
if (hold_confirmed(&s->hold_fence, s->cfg.fence_confirm_us)) {
	terminate(s, FTS_CAUSE_FENCE, t_us);
} else if (hold_confirmed(&s->hold_ceiling, s->cfg.fence_confirm_us)) {
	terminate(s, FTS_CAUSE_CEILING, t_us);
} else if (hold_confirmed(&s->hold_control, s->cfg.control_confirm_us)) {
	terminate(s, FTS_CAUSE_CONTROL, t_us);
} else if (!recent(s->t_heartbeat_us, t_us, s->cfg.heartbeat_timeout_us)) {
	terminate(s, FTS_CAUSE_AP_FREEZE, t_us);
} else if (!recent(s->t_link_us, t_us, s->cfg.link_timeout_us)) {
	terminate(s, FTS_CAUSE_LINK, t_us);
} else if (!recent(s->t_fix_us, t_us, s->cfg.sensor_timeout_us)) {
	terminate(s, FTS_CAUSE_GNSS_LOST, t_us);
}
전원을 켜면 1초 동안 **자체 점검(PBIT)**을 합니다. 센서 프레임이 기대한 주기로 오는지, 정지 상태의 가속도가 중력(약 9.8 m/s²)과 맞는지, 릴레이와 낙하산 출력의 되읽기 값이 정상인지, 지오펜스 설정이 올바른지 확인하고, 하나라도 틀리면 FAULT 상태가 되어 ARM을 받지 않습니다.
만들면서 만난 문제들
코드 리뷰에서 찾은 두 가지 종료 버그
로직을 다 만든 뒤 새 시각으로 리뷰해서 두 가지 심각한 문제를 찾았습니다. 둘 다 테스트는 모두 통과하던 상태였습니다.
- 시간이 조금만 뒤로 가도 즉시 종료. heartbeat 시각이 현재 시각보다 미래로 찍혀 있으면 “최근 1초 안에 받았는가” 검사가 거짓이 되어, 오토파일럿 정지로 판단하고 종료했습니다. 시뮬레이션을 리셋하거나, heartbeat에 붙은 시각이 IMU보다 몇 ms 앞서기만 해도 일어납니다. 실제로 브리지는 heartbeat에 4 ms 단위의 시뮬레이션 시계를, IMU에는 10 ms 단위의 센서 시각을 붙이므로 매 비행마다 일어날 수 있는 상황이었습니다. 이제 시간이 뒤로 가면 타이머를 현재 시각에서 다시 시작합니다.
- DISARM이 수동 종료를 숨김.
TERMINATE를 받으면 다음 검사 주기에 종료하도록 표시만 해 두었는데, 그 사이에DISARM이 오면 표시가 남은 채 SAFE로 돌아갔습니다. 그리고 한참 뒤 다시 ARM하는 순간 종료되었습니다. 이제TERMINATE는 받는 즉시 종료합니다.
두 문제 모두 먼저 실패하는 테스트를 만들고 고쳤습니다.
GNSS를 잃으면 지오펜스 검사가 조용히 꺼졌다
같은 리뷰에서, FTS의 GNSS가 고정을 잃으면 지오펜스 검사가 아무 알림 없이 멈춘다는 점도 나왔습니다. 위치를 모르니 구역 밖인지 판단할 수 없는 것은 당연하지만, 그 상태로 계속 비행하게 두면 지오펜스가 없는 것과 같습니다. 그래서 “GNSS 고정 상실"을 종료 조건으로 추가했습니다(1.0초). IMU와 기압계의 고장은 이번 범위에서 제외했습니다.
고장을 넣었는데 들어가지 않은 시험
시나리오 러너는 브리지에 “heartbeat 5개 버리기” 같은 고장을 Gazebo 토픽으로 보냅니다. 한 번은 이 메시지가 전달되지 않았는데, 러너는 FTS가 종료하지 않았으니 오경보 없음, 통과로 기록했습니다. 고장을 넣지 않았으니 당연히 종료하지 않은 것입니다. 오경보 시험에서 이런 실수는 결과를 정반대로 만듭니다. 이제 러너는 브리지 로그에서 고장이 실제로 적용되었는지 확인하고, 없으면 다시 보내거나 시험을 실패로 처리합니다.
실험 결과
모든 비행은 지상에서 FTS를 ARM하고, PX4로 20 m까지 이륙해 3초 머문 뒤 시나리오를 시작했습니다. 지오펜스는 원점 기준 ±100 m 정사각형, 고도 상한은 40 m입니다. 낙하산은 항력 계수 1.5, 면적 0.85 m²(2 kg 기체에서 약 5 m/s)로 두고, 서쪽에서 3 m/s 바람이 낙하산에만 작용하게 했습니다.
| 시나리오 | 원인 | 고장부터 종료 판단까지 | 판단 시 고도 | 낙하산 하강 속도 | 착지까지 밀린 거리 |
|---|---|---|---|---|---|
| 지오펜스 (동쪽으로 8 m/s) | FENCE | 552 ms | 20.1 m | 5.1 m/s | 17.5 m |
| 고도 상한 (상승) | CEILING | 544 ms | 41.6 m | 5.1 m/s | 24.2 m |
| 모터 1개 정지 | CONTROL | 848 ms | 17.6 m | 5.1 m/s | 7.2 m |
| PX4 멈춤 (SIGSTOP) | AP_FREEZE | 1008 ms | 19.9 m | 4.9 m/s | 10.8 m |
| FTS GNSS 끊김 | GNSS_LOST | 968 ms | 20.0 m | 4.9 m/s | 10.7 m |
| 지상국 링크 끊김 | LINK | 5040 ms | 19.9 m | 5.0 m/s | 10.7 m |
| 수동 종료 | MANUAL | 68 ms | 19.9 m | 5.0 m/s | 10.7 m |
모든 경우에 릴레이 명령은 판단과 같은 순간, 낙하산 명령은 정확히 300 ms 뒤였고, 브리지가 실제로 동작한 것은 그로부터 0~16 ms(시뮬레이션 시간) 뒤였습니다. 수동 종료의 68 ms와 링크 상실의 40 ms 초과분은 처리 시간이 아니라, 지상국이 명령 시각을 FTS 상태 메시지(10 Hz)의 시각으로 기록하면서 생긴 차이입니다.
종료하면 안 되는 세 가지 상황은 모두 통과했습니다.
- 펜스 10 m 안쪽(x = 90 m)에서 12초 동안 머묾
- GNSS 한 샘플이 북쪽으로 2.2 km 튐 (다음 샘플이 정상이라 0.5초 확인을 채우지 못함)
- heartbeat 5개 누락 (최대 간격 0.6초, 기준 1.0초)
펜스에서 종료했는데 펜스 밖 22 m에 떨어졌다
가장 눈여겨볼 결과는 지오펜스 시나리오입니다. 드론은 동쪽으로 8 m/s로 날다가 x = 100 m 경계를 넘었고, FTS는 0.55초 뒤 x = 104.4 m에서 종료를 판단했습니다. 여기까지는 설계대로입니다. 그런데 착지 지점은 x = 121.9 m, 펜스 밖 21.9 m였습니다.
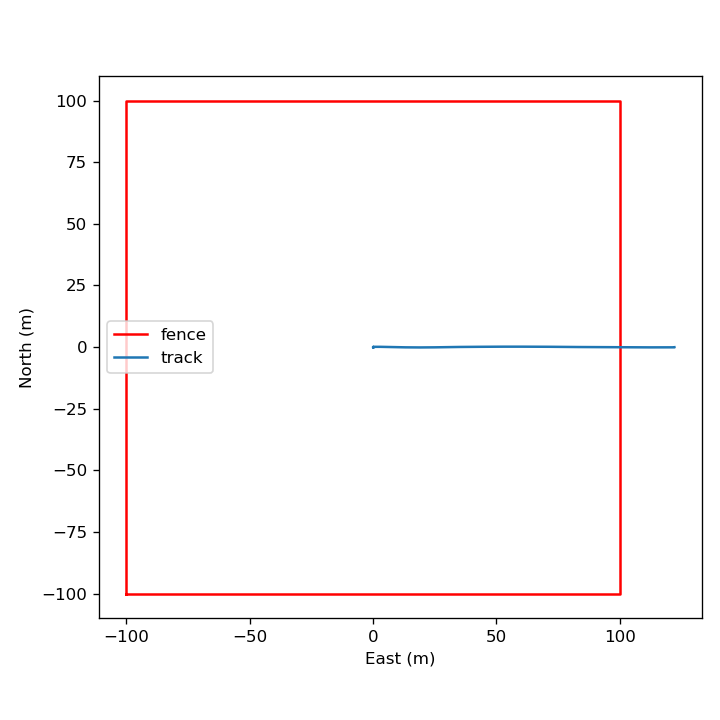
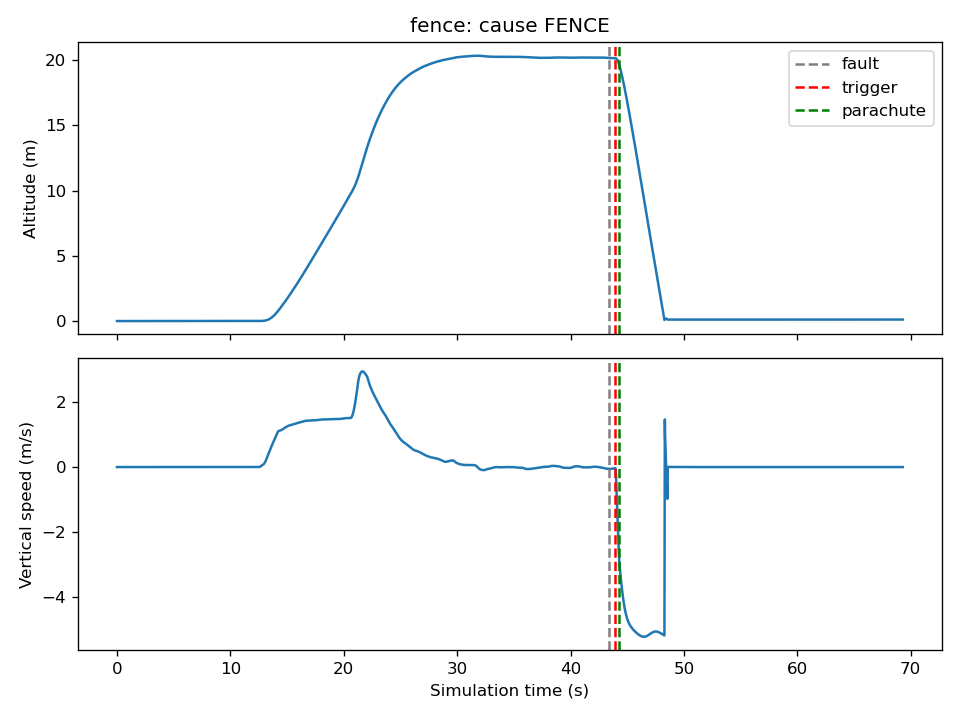
펜스 밖으로 나간 거리는 세 가지가 더해진 결과입니다.
- 확인 시간 동안 이동한 거리: 8 m/s × 0.55 s ≈ 4.4 m
- 모터가 멈춘 뒤에도 남은 수평 속도: 낙하산이 펴질 때까지 그대로 날아감
- 낙하산 아래에서 바람에 밀린 거리: 20 m 높이에서 약 4초, 3 m/s 바람
실제 운용에서 지오펜스를 “절대 넘으면 안 되는 선"으로 쓰려면, FTS의 경계는 그보다 안쪽으로 잡아야 하고, 그 여유는 최대 속도, 확인 시간, 고도, 바람으로 정해야 합니다. 고도 상한 시나리오에서는 41.6 m에서 종료해 바람에 24 m 밀렸는데, 높이 올라갈수록 이 거리는 길어집니다.
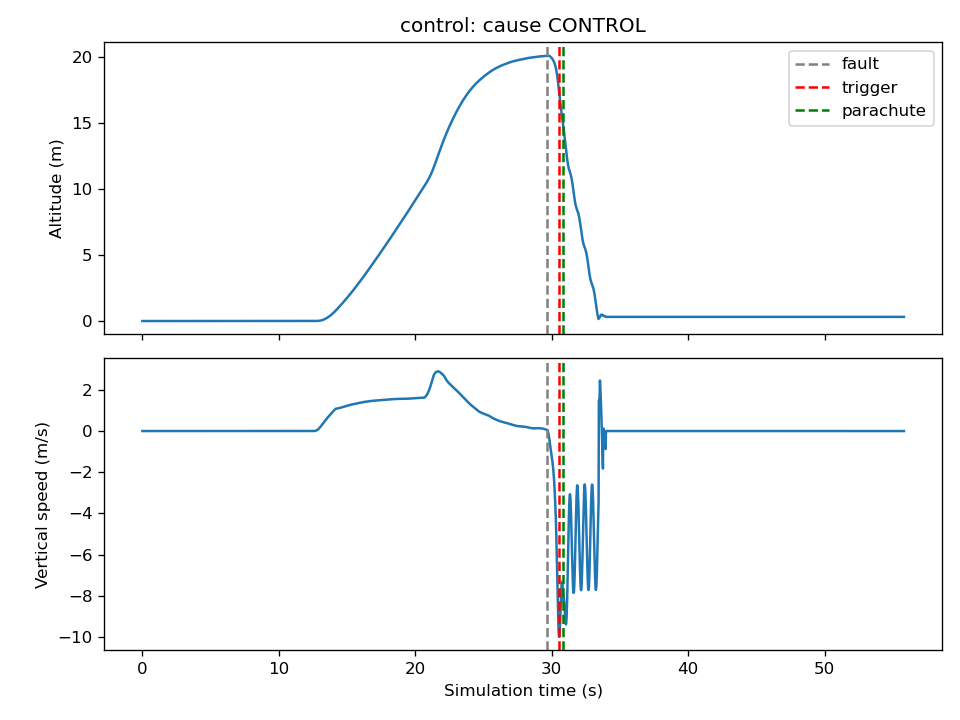
모터 하나가 멈췄을 때
모터 하나를 멈추면 쿼드콥터는 곧바로 뒤집힙니다. 기울기가 60°를 넘는 데 약 0.35초, 거기에 확인 시간 0.5초가 더해져 848 ms에 종료했습니다. 낙하산이 펴질 때는 이미 초속 8.5 m로 떨어지는 중이었습니다.
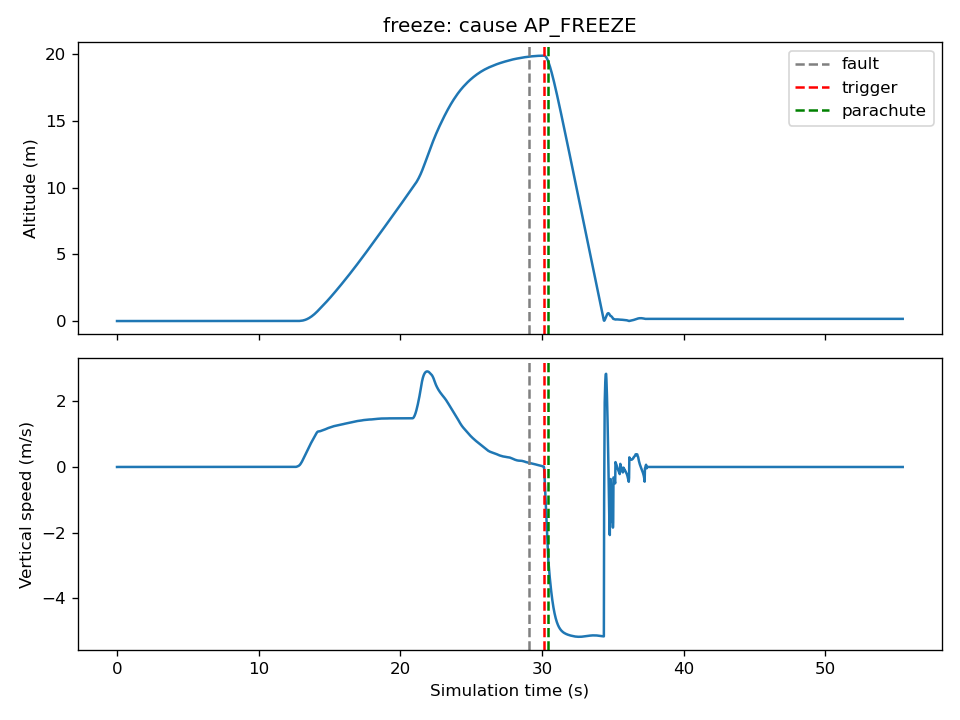
오토파일럿이 멈췄을 때
PX4 프로세스를 SIGSTOP으로 멈추면 heartbeat가 끊기고, FTS는 마지막 heartbeat로부터 1.0초 뒤에 종료했습니다. 여기서 중요한 점은, 멈춘 PX4는 모터 명령을 더 보내지 않는다는 것입니다. 모터는 마지막 명령을 계속 유지하려 하므로, 릴레이 쪽(브리지)이 PX4 명령과 상관없이 스스로 모터를 0으로 유지해야 합니다. 이 경우에도 드론은 다른 시나리오와 똑같이 떨어지고 낙하산으로 내려왔습니다.
이번 시뮬레이션의 한계
- 시뮬레이션입니다. 실제 기체로 옮길 수 있는 부분은 FTS의 판단 로직과 통신 규약이고, 센서 잡음, 배선 고장, 릴레이 동작 시간 같은 것은 실제 하드웨어에서 다시 확인해야 합니다.
- 낙하산은 기체 중심에 작용하는 항력으로 단순화했습니다. 그래서 뒤집혀 도는 기체에서는 하강 속도가 흔들립니다. 평균은 약 5 m/s입니다.
- 바람은 낙하산에만 작용하고, 동력 비행 중인 기체에는 작용하지 않습니다.
- FTS 자체의 IMU와 기압계 고장은 다루지 않았습니다.
- 시나리오마다 한 번씩 실행한 결과입니다. 통계적인 분포가 아니라 동작을 보여 주는 값입니다.
전체 결과표와 재현 방법은 저장소의 시험 기록에 있습니다.
실제 제품으로 확장한다면
| 적용 분야 | 이번 작업에서 그대로 쓰는 부분 | 제품으로 만들 때 더할 부분 |
|---|---|---|
| 소형 드론용 낙하산·FTS 모듈 | 독립 센서, 종료 조건과 확인 시간, 릴레이 후 낙하산 순서 | ASTM F3322 같은 표준에 맞춘 시험, 사출 장치 구동, 이중 전원 |
| 배송·점검 드론의 안전 장치 | 지오펜스와 고도 상한, 오토파일럿 감시 | 경로별 펜스 설정, 운용 기록, 비행 승인 문서 |
| 시험장·발사체 비행 안전 | 독립 판단 구조, 수동 종료 2단계 명령 | 이중화 채널, 암호화된 명령 링크, RCC 319 같은 비행 안전 요구 |
| 산업용 로봇·무인 차량의 비상 정지 | 제어기와 분리된 감시, 출력 차단 경로 | 안전 등급(SIL/PL)에 맞춘 설계와 문서 |
이런 장치에서 어려운 부분은 종료를 해야 할 때 반드시 하는 것과 하지 말아야 할 때 절대 하지 않는 것을 동시에 만족시키는 일입니다. 이번 글에서 찾은 문제들도 대부분 그 경계에 있었습니다. 시간이 조금 뒤로 간 것만으로 종료하거나, 고장을 넣지 않고 “오경보 없음"을 통과시키는 경우였습니다.
비슷한 비행 안전 장치나 Zephyr·임베디드 Linux 기반 개발이 필요하시면 언제든 연락 주세요.